ニュースの概要

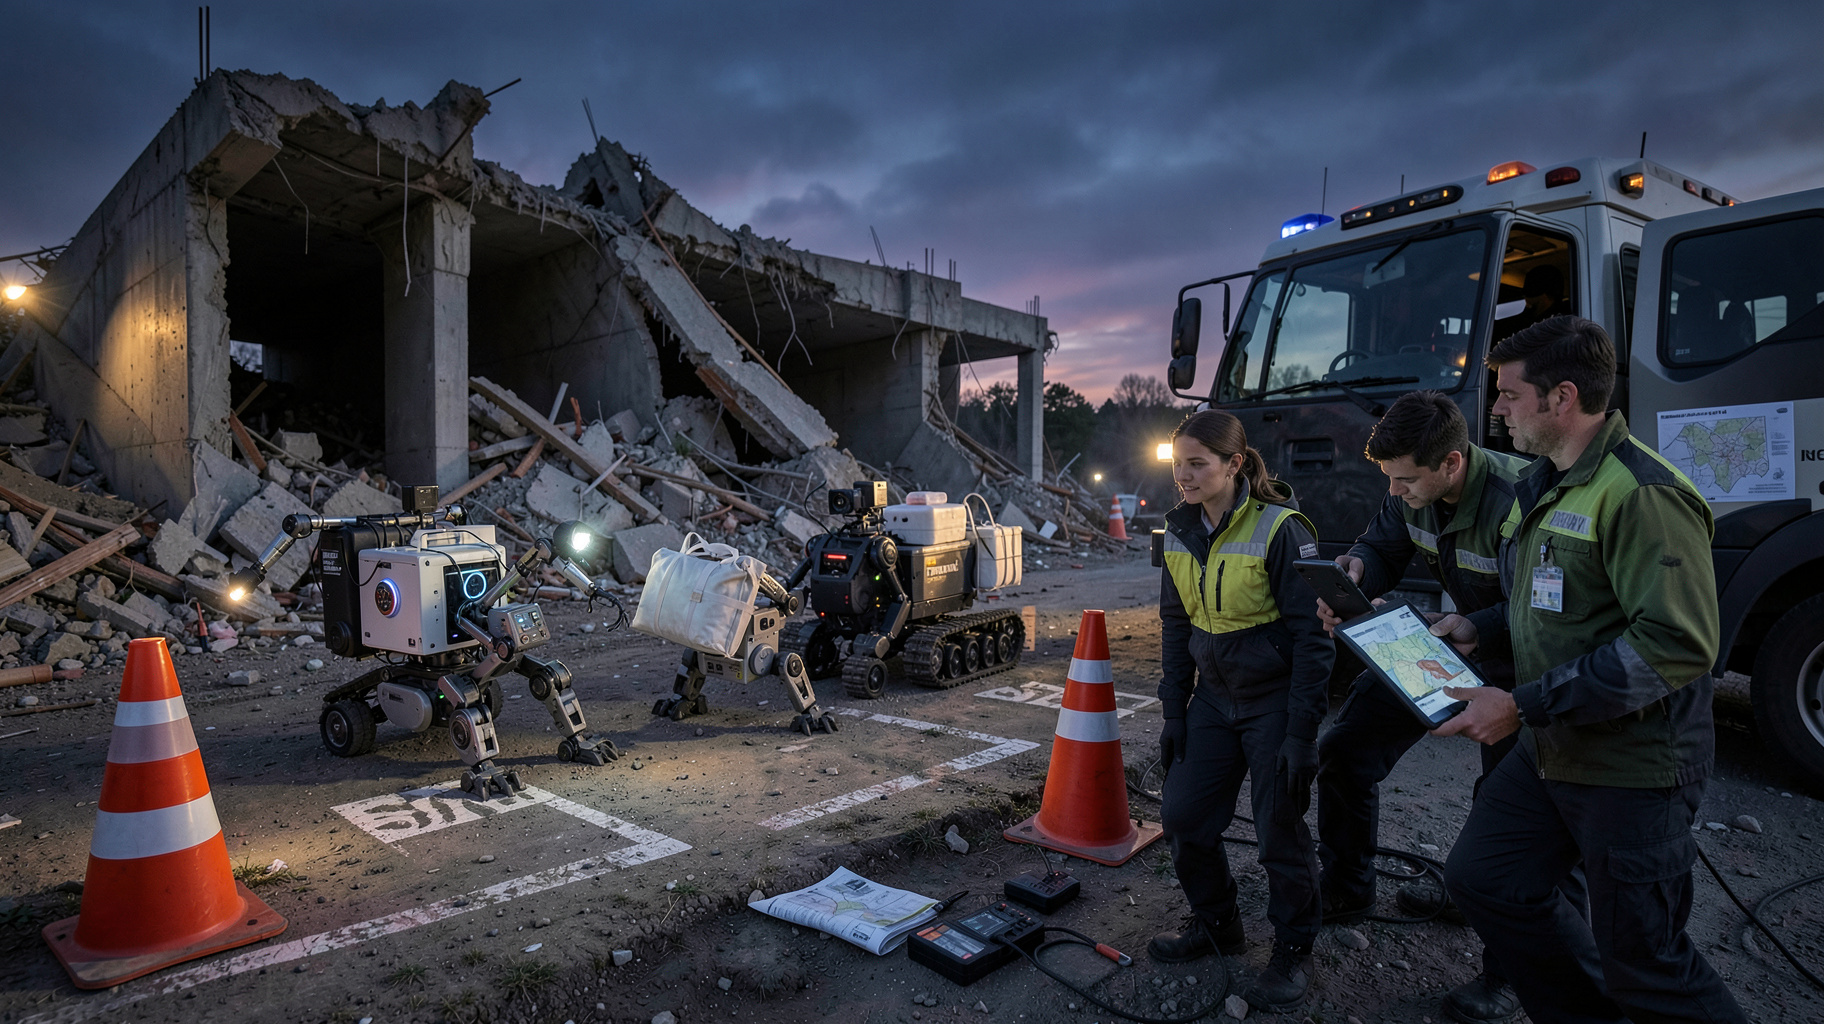
科学技術振興機構が紹介した吉田和哉プロジェクトマネージャーの成果概要は、複数のロボットを組み合わせ、状況に応じて役割を分担させる「モジュラー・マルチエージェントなロボットシステム」の実現を目指す研究を扱っています。単体の高性能化だけに頼らず、移動、観測、運搬、作業といった機能を持つ機体を必要に応じて組み替え、互いに情報を共有する考え方です。月面のように通信や補給が限られる環境、災害現場のように地形が刻々と変わる場所で、全体として仕事を継続できる仕組みを構築する点に大きな意義があります。
引用元: 目標3 吉田 和哉 PM 成果概要:[1] モジュラー・マルチエージェントなロボットシステムの実現|ムーンショット型研究開発事業(jst.go.jp)
分析・見解
一台の万能機ではなく役割を組み替える発想
従来のロボット開発は、一台に多くの機能を搭載し、あらかじめ決めた手順を正確に実行させる方向へ進んできました。しかし、災害現場や月面では、段差、粉じん、通信障害、予想外の障害物が発生します。すべてを一台に詰め込むほど、機体は重くなり、故障時の影響も大きくなります。
モジュラー型は、移動を担う機体、詳しく見る機体、資材を運ぶ機体などを分け、必要な機能を組み合わせます。複数の自律機械が協力するマルチエージェント方式と組み合わせれば、一部が停止しても残りが作業を引き継げます。重要なのは、ロボットを増やすことではなく、全体を一つの作業チームとして設計する点です。
成否を分けるのは機体より共通の会話方法
複数機を現場で動かすには、位置、電池残量、得意な作業、故障状態を互いに伝える必要があります。メーカーや世代が異なる機体でも理解できる共通の通信規則がなければ、協力は成立しません。これは人間の職場で、担当者ごとに異なる帳票を使うと引き継ぎが止まるのと同じです。
さらに、通信が切れた場合の動作も事前に決める必要があります。司令所からの指示を待つのか、安全な場所へ移動するのか、最後に受けた任務を続けるのか。自律性を高めるほど、判断の範囲と責任の線引きが重要になります。研究成果を実用化するには、制御技術だけでなく、異なる機体を接続する仕組みと安全規則が欠かせません。
災害対応では完璧な自律性より復旧の速さが価値になる
大規模災害では、現場の地図が古くなり、道路や建物の状態も変化します。こうした環境で完全な自律運転を目指すと、例外処理の開発に膨大な時間がかかります。現実的には、ロボットが危険区域を先に調査し、人間が判断して次の作業を割り当てる分担が有効です。
独自の視点で見ると、分散型ロボットの強みは「作業速度」より「作業の再開しやすさ」にあります。高性能な一台が止まると全体が停止しますが、複数機で構成された仕組みなら、能力が落ちても任務を続けられます。災害、鉱山、原子力施設では、最大性能よりも停止時間を短くする設計が経済価値につながります。
月面実証が地上の自動化を押し上げる可能性
月面では、輸送費、電力、通信帯域が厳しく制限されます。そのため、地上から細かく操縦する方式ではなく、現場で優先順位を決める仕組みが必要です。複数機が周囲を調べ、作業を分け、異常時に計画を修正する技術は、遠隔地の保守や無人倉庫にも応用できます。
一方、宇宙向けの技術をそのまま地上へ移せるとは限りません。地上では法規制、個人情報、作業員との接触安全など、別の条件が加わります。今後は、月面で得た協調制御の成果を、まずは閉鎖空間や管理された工場で検証し、段階的に公共空間へ広げる流れが現実的です。
ビジネスへの影響
導入前に機体の台数ではなく作業の分解を決める
企業がこの技術を検討する際、最初から多数のロボットを購入するのは得策ではありません。まず、業務を「見る」「運ぶ」「持ち上げる」「記録する」などの小さな作業に分け、どこまで自動化すれば効果が出るかを測るべきです。巡回、棚卸し、危険区域の確認のように、成果を数値化しやすい仕事から始めると投資判断がしやすくなります。
評価指標は、処理件数だけでは不十分です。故障時の復旧時間、別メーカー機との接続費用、通信断時の安全動作、人間が介入する回数も確認しましょう。一台の導入費が安くても、専用ソフトウエアや保守契約で総費用が膨らむ場合があります。複数機を使う前提なら、購入時点でデータ形式と通信規則の公開範囲を確認することが重要です。
現場責任者には「止める権限」と訓練が必要
自律機械が作業を分担すると、現場担当者の役割は操作員から監督者へ変わります。異常を見つけた人が即座に全機を停止できる仕組みと、停止後に安全確認を行う手順を整備しなければなりません。自動化率を上げるだけでなく、人間が介入する場面を設計することが事故防止につながります。
導入初期は、実際の現場と同じ障害物、通信断、電池低下を再現した訓練が有効です。災害対応なら、自治体、設備管理会社、警備会社が同じ情報を見られる運用も必要になります。技術部門だけで決めず、法務、現場、安全管理、調達を含めた小規模な運営チームを置くと、実証から本番への移行が早まります。
段階的な実証が投資リスクを抑える
実務では、単一拠点で一種類の作業を対象にした試験から始め、次に異なる機体の連携、最後に通信障害や機体故障を含む試験へ進む三段階が現実的です。各段階で、作業時間、停止時間、人的介入、保守費を比較すれば、次の投資を続ける根拠が明確になります。
将来の競争力を決めるのは、特定メーカーの機体を何台持つかではありません。業務を組み替え、新しい機体を追加し、故障した機体を外しても運用を続けられる柔軟性です。吉田プロジェクトが示す方向性は、ロボットを製品単体ではなく、交換可能な現場インフラとして捉える転換だといえます。
